Hvordan kan et menneske se rundt om et hjørne? Man kunne jo udvikle røntgenblik eller ganske enkelt bruge et spejl.
Men hvis det ikke er noget, der frister, har en gruppe forskere under ledelse af Genevieve Gariepy udviklet en avanceret detektor, som ved hjælp af et dataprogram kan forvandle vægge og gulve om et 'virtuelt spejl' og gøre os i stand til at lokalisere og spore objekter i bevægelse, der ikke er direkte i synslinjen.
Muligt at lokke informationer ud af spredt lys
Et spejl dannes af en reflekterende overflade, som er tilstrækkeligt glat til, at den kan skabe et billede. En lysstråle kastes tilbage fra spejlet i en vinkel, der er lig med den vinkel, den ramte spejlet i.
Fordi lyset spredes fra forskellige steder på objektet og reflekteres i den samme vinkel, kan vores øjne se et klart billede af objektet.
Ikke-reflekterende overflader spreder derimod lyset tilfældigt i alle retninger og skaber derfor ikke et billede.
Men forskerne ved Heriot-Watt University og University of Edinburgh fandt, at man faktisk kan lokke informationer om en genstand ud af tilsyneladende tilfældigt spredt lys.
Metoden - udgivet i Nature Photonics - er baseret på laser-teknologi, som måler afstanden til et objekt ud fra den tid, det tager en lyspuls at bevæge sig hen til objektet, spredes og bevæge sig tilbage til detektoren igen.
Metoden bruger triangulering
I princippet er målingen ret enkel. En ultrakort laserpuls sendes i en smal stråle ned mod gulvet. Strålen bliver reflekteret i alle retninger fra gulvet.
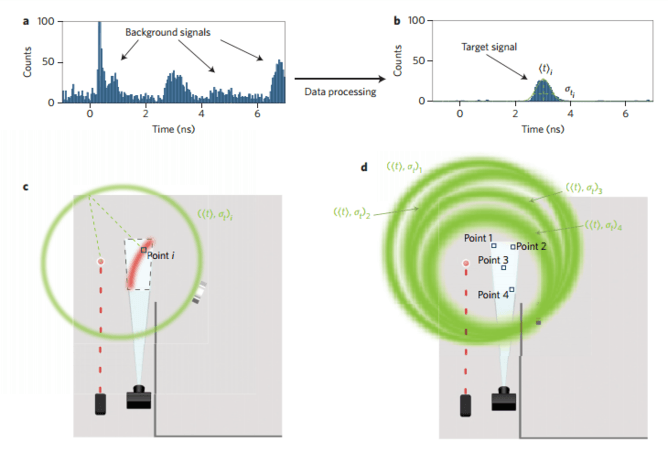
En lille del af det spredte lys rammer efterfølgende genstanden, som spreder lyset igen, hvoraf en lille del af flere refleksioner bliver opsamlet på gulvet - det 'virtuelle spejl' - ved siden af det punkt, hvor laserstrålen rammer.
Fordi lysets hastighed er kendt og konstant, kan vi måle tidsintervallet mellem starten på laserpulsen, og når det spredte lys rammer gulvet, og så kan objektets placering trianguleres (triangulering er en metode, der gør det muligt at finde et objekts position ved hjælp af måling af vinkler til allerede kendte punkter, red.)
Djævlen ligger i detaljen
Men djævlen ligger i detaljen. Tidtagningen skal foretages med en nøjagtighed på 5x10-11 eller 50 pikosekunder (et pikosekund er en tusindedel af en milliardtedel af en sekund, red.), og ved et meget lavt lysniveau.
Laserpulsene, der blev benyttet til tidtagning, var kun 10-15 eller 10 femtosekunder lange (et femtosekund er ti i minus femtende sekund eller 0,000000000000001 sekund, red.)
Hver pixel i det ultrasensitive 'kamera' (også kaldet single-pixel avalanche diode array eller SPAD) er i bund og grund et ultrahurtigt stopur, som registrerer, hvornår det spredte lys ankommer med en nøjagtighed på et par pikosekunder.
Mange forhindringer skal overkommes
Men der er flere forhindringer.
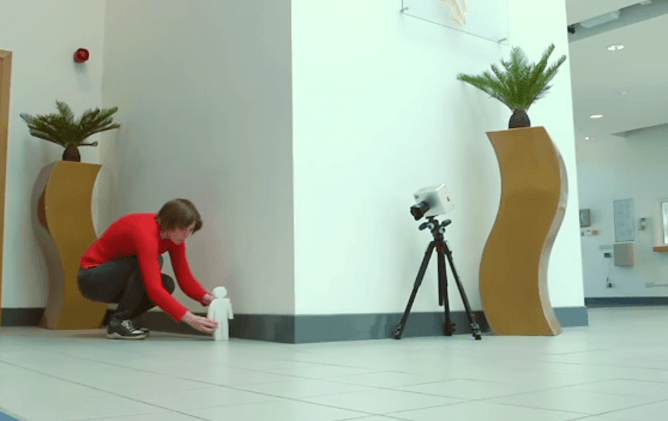
Lyset fra objektet rammer det 'virtuelle spejl', men det gør lyset fra alle andre objekter i nærheden også. For at teknikken skal kunne bruges, skal de to 'lyssignaler' adskilles, så det ikke-synlige objekt sorteres fra 'baggrundsstøjen'.
Objektet - i modsætning til omgivelserne - bevæger sig, og derved skabes et signal i det virtuelle spejl, som kan filteres fra de stationære omgivelsers konstante baggrundssignal.
Den sidste forvikling er, at ankomsttidspunktet - hvor det spredte lys rammer et punkt på det virtuelle spejl og registreres af en enkelt pixel i detektoren - ikke lokaliserer genstandens placering nøjagtigt.
Kameraet er ekstremt lysfølsomt. Det kan registrere enkelte lyspartikler – også kaldet fotoner. Lysekkoene eller refleksene - fra det som befinder sig rundt om hjørnet – rammer gulvet foran kameraet på forskellige tidspunkter.
Kameraet måler partiklernes ankomsttid
Vægge, gulv, loft og genstanden afsender refleksioner, eller hvad man kunne beskrive som et lys-ekko. Kameraet opfanger lys-ekkoene, som på forskellige tidspunkter breder sig ud over gulvet.
Et almindeligt kamera måler kun intensiteten og placeringen af lyspartiklerne, når de rammer sensoren, men dette kamera måler også partiklernes ankomsttid i hver pixel, og bruger det til at beregne, hvor langt lyset har bevæget sig.
Forskerne fandt, at der kun er én enkelt placering, hvor tidtagningen så at sige imødekommes for alle pixels, og det betyder, at genstanden kan identificeres og adskilles fra alle baggrundssignalerne.
Kan også måle objektets hastighed
Prototype-kameraet kan lokalisere objektets position med et par centimenters nøjagtighed, og ved at foretage målinger med et par sekunders mellemrum kan kameraet også registere, hvor hurtigt genstanden bevæger sig.
I modsætning til tidligere metoder - hvor det tog lang tid at behandle den indkomne datamængde - kan denne nye teknologi spore genstande i bevægelse i realtid.
På nuværende tidspunkt kan kameraet kun lokalisere genstande, der er mindre end 60 centimeter væk fra det virtuelle spejl, men forskerne regner med at forbedre teknikken til omkring 10 meter, såvel som at kunne bestemme genstandenes form og hvilken placering, objektet har i rummet.
Selvom det måske ikke er helt så sjovt som røntgenblik, håber studiets forfattere, at teknologien kan bruges til overvågning - eksempelvis af en person bag en mur - eller i biler for at opfange andre biler, der nærmer sig rundt om et hjørne.
Claire Vallance modtager støtte fra EPSRC, STFC, ERC, Royal Society, University of Oxford, Leverhulme Trust. Denne artikel er oprindeligt publiceret hos The Conversation.
Oversat af Stephanie Lammers-Clark