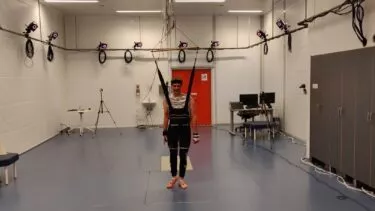

»Aaaahhhrrrrr – det er godt nok hårdt,« lyder det fra Jesper.
»Det er første gang i fire år, jeg kan mærke den muskel,« fortsætter han, mens han bevæger sin venstre arm op og ned i en cirkelbevægelse.
Scenen minder om et træningscenter, bortset fra et par detaljer: Den arm, Jesper bevæger, er lam, vi befinder os på 1. sal i robotlaboratoriet på Syddansk Universitet (RoboLab), og jeg er ikke træningsinstruktør, men ekspert i robot-elektronik.
Og vigtigst af alt: Jesper holder fast i en robot, der er designet, så han kan træne på trods af den lammelse, han fik i venstre arm, da han kolliderede med en lastbil for mere end fire år siden.
Robot kan træne næsten lam skulder
Efter 30 gentagelser er Jesper ved at være træt, så jeg skynder mig at filme en kort video af hans træning, som jeg kan drøfte med mine kolleger senere.
Det er torsdag aften, og seancen er kulminationen på lang tids venten på en lejlighed til at teste vores nye træningsrobot sammen med Jesper. Han er glad, nærmest opstemt.
»Kan jeg ikke få den med hjem med det samme?« spørger han.
Jeg lover, at vi nok skal lave en robot, han kan træne med derhjemme i løbet af vinteren.
»Ja, for jeg tror faktisk, at den nye robot kan hjælpe mig med at få gang i skulderen også,« slutter han forventningsfuldt, inden vi skilles.
Aftenen er en succes. Der er godt nok nogle ting, der skal laves bedre, men vi fik vist, at vores nye robot faktisk kan bruges til at træne en næsten lam skulder.
Vejen er banet for at undersøge, om skuldertræningen vil være lige så effektiv, som den træning vi allerede har gennemført med overarmen, hvor Jesper genvandt 70 procent af sin normale styrke med et halvt års træning.
Fra svejserobotter til genoptræning
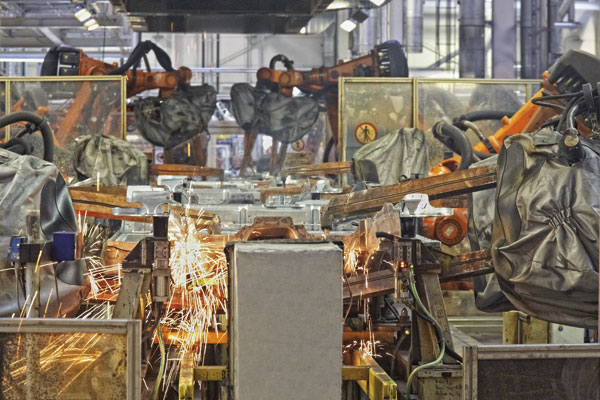
For nogle år siden designede jeg elektronik og styring til avancerede svejserobotter på Lindøværftet, hvor jeg ved hjælp af et arsenal af elektroniske måleinstrumenter undersøgte robottens arbejde med en stålplade.
I dag bruger jeg samme teknologi til genoptræning, og når robotten har gjort sin del, undersøger jeg resultatet ved at spørge, hvordan brugeren føler det.
Førhen arbejdede jeg sammen med matematikere, fysikere og svejsere for at forstå og styre robottens arbejde. Nu arbejder jeg med læger, fysioterapeuter og psykologer.
Førhen gjorde robotten noget for mennesket: svejsede. Nu gør robotten noget ved mennesket: træner. Eller snarere skulle jeg sige, at den gør noget med mennesket, for det, der gør denne træning så effektiv, er, at effekten er et samspil mellem robot og menneske.
De træner sammen, og robotten skaber en illusion hos brugeren: En illusion af, at han løfter armen selv, så sveden springer, og der tilsyneladende skabes ny kontakt mellem hjerne og muskel.
Velfærdsteknologi og genoptræning
Det enorme samfundsmæssige fokus på velfærdsteknologi har skabt en masse projekter, der handler om at automatisere service og pleje for mennesker, der er så uheldige at blive syge eller svækkede.
Målet er, at samfundet kan yde høj service uden at gå fallit i lønudgifter.
Robotteknologi skal aktivere brugeren
For robotforskere, der er vant til at udvikle fuldautomatiske løsninger til industrien, er det nærliggende at overføre samme princip til service- og plejerobotter, så robotterne overtager alle de funktioner, mennesket ikke længere kan klare selv.
I denne proces er der spændende, lærerig og vigtig forskning involveret. Men det er også en meget svær opgave, der kommer til at tage lang tid. Især hvis robotterne også skal være økonomisk rentable for samfundet.
Samtidig skal man også overveje konsekvenserne ved at give brugerne for meget service, for jo mere passiv kroppen bliver, jo hurtigere svækkes den, og jo større risiko er der for følgesygdomme.
Som en fysioterapeut forklarede mig:
»Det gælder faktisk om at lave teknologi, der aktiverer brugerne med de evner, de har tilbage, så de måske endda genvinder tabte evner.«
»Altså genoptræning?« konstaterede jeg spørgende på mødet for tre år siden.
RoboTrainer kan tilpasses brugerens behov
Senere fik jeg kontakt med en tidligere jægersoldat og træningsekspert Allan Lauritzen, der har genoptrænet sig selv efter en meget alvorlig faldulykke.
Han foreslog, at vi byggede en robot, der kunne hjælpe ham med at vedligeholde sin træning og hjælpe andre i samme situation. I fællesskab byggede vi forsøgsopstillingen RoboTrainer.
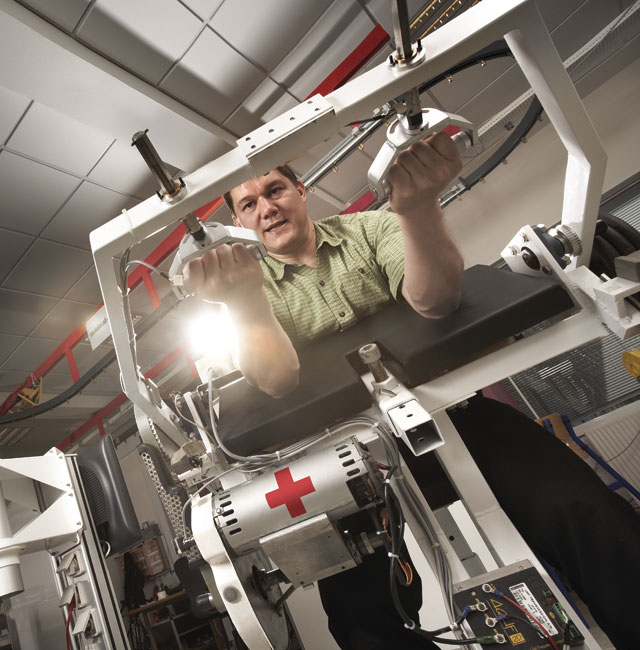
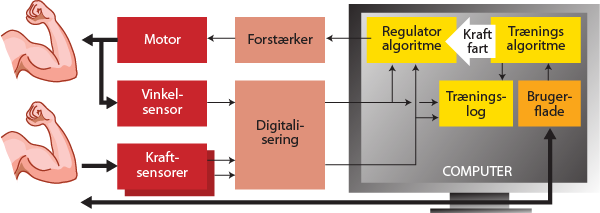
RoboTrainer ligner en klassisk træningsmaskine til overarmens biceps-og tricepsmuskler, men i stedet for at løfte jernvægte har vi en computerstyret motor til at generere kraften.
De håndtag, man holder i, er udstyret med fintfølende kraftsensorer, så vi kan måle nøjagtigt, hvor hårdt der bliver trukket i håndtaget. Både op og ned.
Hele maskinen styres af en computer, som kan programmeres præcist til det træningsprogram, man ønsker. Vi kan programmere motoren til at trække med en bestemt kraft, hastighed eller lade kraft og hastighed variere afhængigt af, hvad brugeren gør.
På den måde kan RoboTrainer tilbyde alle former for træning til overarmen, fuldstændigt tilpasset brugerens evner og behov: Fra ekstrem styrketræning med mere end 50 kg belastning til genoptræning af folk med lammelser, der ikke kan løfte deres egen arm.
En lille smule muskelkraft er nok
Vi kan ikke træne med personer, der er helt lamme. Men hvis man er i stand til at lave en svag kraft med musklen – bare nogle få hundrede gram – kan vi registrere det, og på den måde lade maskinens bevægelse blive styret af den kraft, brugeren yder.
Så selv om nogle hundrede gram langt fra er nok til at løfte armen, kan RoboTrainer registrere det og løfte armen for brugeren.
Fordi vores styring reagerer øjeblikkeligt og tilpasser farten til den kraft, brugeren præsterer, skaber det illusionen om, at brugeren selv bevæger armen. Man kan sige, at robotten ophæver tyngdekraften for den skadede arm.
Startede med en simpel og billig testopstilling
Da vi først fik ideen til en træningsrobot, virkede det lidt usandsynligt, at det skulle gøre en væsentlig forskel for brugeren, om han skulle løfte en jernklods eller trække i en motor.
Jeg troede ikke på, at fordelen ville være stor nok til at retfærdiggøre den ekstra udgift til motor, strømforsyning, sensorer, computer osv. Vi besluttede derfor at begynde med en simpel og billig testopstilling for at se, om det ville fungere, og om det ville gøre en forskel.
Vi startede med at teste almindelig styrketræning og fandt hurtigt ud af, at robotten har nogle meget store fordele, når det kommer til motivation.
Alle, der træner, har en stor udfordring i at holde gejsten oppe, da man nemt kommer til at sænke træningsintensiteten, hvorved man ikke får det ønskede udbytte. Det gælder måske især mennesker, der egentligt slet ikke har lyst til at træne, men er nødt til det på grund af en uheldig skæbne.
Robotten bliver aldrig træt
Det første program, jeg lavede til robotten, gjorde den i stand til at tilbyde excentrisk styrketræning, hvor brugeren startede med bøjet arm, som robotten lige så stille og roligt rettede ud, mens brugeren kæmpede imod af al magt.
Når armen var rettet helt ud, fik brugeren lov til at bøje armen igen, og robotten startede forfra med at rette den ud.
Jo mere brugeren kæmpede imod, jo mere træning fik han, men han vandt aldrig – robotten hverken svedte, prustede eller stønnede; den kørte bare ubønhørligt uanset, hvad man gjorde.
Vores første bruger, Allan, var rimelig tilfreds. Den uendeligt tålmodige robot var altid parat og blev aldrig træt, og som jægersoldat var det tilsyneladende ikke noget problem at finde viljen til at kæmpe imod med al kraft igen og igen og igen.
Kurverne, der kom ud af computeren, viste, at Allan trak 10-20 procent mindre for hver gentagelse, nøjagtigt som lærebogen forudsagde, fordi musklen simpelthen blev træt.
Da vi andre skulle prøve, så vi imidlertid et andet billede.
De første to gentagelser var gode nok, men derefter faldt trækket med noget mere end 10-20 procent per træk. Vi kunne simpelthen ikke få os selv til at trodse ubehaget og yde vores maksimale indsats, da vi helt ubevidst blev i komfortzonen og derfor langtfra fik det fulde udbytte af den tid, vi brugte på at træne.
Robotten skubber komfortzonen
Egentligt er det ikke så overraskende, at en “ligeglad” træningspartner er demotiverende at træne med, men hvordan får man robotten til at holde op med at være ligeglad?
Jeg opdaterede programmet, så robotten husker, hvor stærk brugeren egentligt er, hvilket vi kan måle i første gentagelse, før brugeren mister motivationen.
Vi ved, at man burde kunne trække med 80 procent af den styrke i næste gentagelse, så hvis man ikke gør det, standser vi bare robotten.
I tredje gentagelse skal man så trække med 80 procent af styrken fra anden gentagelse osv. Pludseligt kan man ikke snyde mere, der er kun en måde at træne på: maximal ydelse eller ingenting.
Jeg behøver ikke længere have en vilje af stål: Ansvaret for, at jeg yder maksimalt er flyttet til robotten. Det eneste, jeg behøver tage ansvaret for, er at blive siddende i robotten og bevæge armen. Så længe jeg kan det, tvinger robotten mig til at yde maksimalt.
Brugeren putter sin vilje ind i robotten
Efter lidt opvarmning tester jeg programmet, og tre minutter senere er jeg virkelig træt i armen – efter bare 10 gentagelser. Som gammel kajakroer er jeg vant til at bruge armene, men jeg tror aldrig, jeg har prøvet noget lignende. Programmet virker! Belønningen er en biceps, der er øm et par dage efter.
Har jeg lige taget en del af min vilje og puttet den ind i robotten?
På en måde er det, hvad der er sket, fordi jeg har automatiseret min vilje til at træne maksimalt med 10 linjers computerkode. 10 linjers kode, der kan overtrumfe min komfortsøgende underbevidsthed.
Jeg tænker tilbage på gymnasiet. Hvis bare Freud og min dansklærer havde vidst, at bevidstheden kan få magt over drifterne med blot 10 linjers computerkode. Well, måske ikke alle drifterne og måske kun nogle minutter af gangen.
Men alligevel er det en fascinerende tanke, at man kan løbe om hjørner med sin indre komfortdjævel ved hjælp af et computerprogram.
Motiverer med robotteknologi
Efter en del flere småforsøg med forskellige træningsopstillinger og forskellige mennesker, står det lysende klart: Det har meget stor betydning for vores indsats, hvordan en træningsmaskine reagerer på vores trækken og skubben.
Vi er vant til, at træningsredskaber følger vores bevægelser – mere eller mindre modstræbende. Det styrker måske kroppen, men er forudsigeligt og ikke specielt stimulerende for hjernen.
Når træningsredskabet får en mere kompleks opførsel og fx begynder at stille krav, bliver det pludselig en form for dyst, hvor reflekser, instinkter og underbevidstheden kan involveres.
Det kender vi allerede fra sportsspil fra diverse spilkonsoller, men vores forsøg tyder på, at der er stor forskel på, hvor voldsomt vi stimuleres af noget, vi kan mærke i kroppen (træningsrobot), i forhold til noget vi ser på en skærm (træningsspil).
Vores indledende forsøg indikerer, at der er meget gode muligheder for at øge menneskers motivation, når de træner med diverse udstyr, hvis udstyret ikke bare følger passivt med, men indgår i en mere kompleks interaktion gennem kraft og bevægelse. Altså hvis udstyret opfører sig som en træningspartner og ikke bare som en belastning.
Nerveforbindelser lokkes til at blive gendannet
Tilbage til nutiden. Jesper, med den lamme arm, er netop blevet undersøgt af en neurolog. Det er ret sikkert, at en del af nerveforbindelsen til hans biceps er begyndt at gendannes, nu tre til fire år efter ulykken.
Det er usædvanligt. Normalt sker gendannelsen i løbet af de første år. Det er derfor meget sandsynligt, at gendannelsen er stimuleret af den træning, Jesper har lavet med vores forsøgsopstilling.
Han startede træningen ca. tre år efter ulykken og har trænet med robotten som partner tre gange 20 minutter om ugen i otte måneder.
Vi, der forsker og underviser i robotteknologi, har nu allieret os med vores kolleger ved Institut for Idræt og Biomekanik for at søge midler til fælles forskningsprojekter, hvor vi undersøger teknikkernes muligheder og betydning på et bredere panel af forsøgspersoner.
Samtidigt har vi allieret os med et par iværksættere, der hjælper os med at skabe en “RoboTrainer”, der kan sælges til sygehuse, kommuner og måske hjemmebrug, så andre end vores forsøgspersoner kan få glæde af teknologien.
Hvis det lykkes, kan ofre for fx ulykker, blodpropper og for meget skærmarbejde få al den genoptræning, de har brug for – uden at økonomien bliver begrænsningen.
\ Træningsresultater fra træningsrobot
Resultater af Jespers træning med træningsrobotten over en periode på ca. fire måneder.
Mens han træner, måler vi den kraft, han yder, 10 gange i sekundet og med en opløsning på 10 g.
I løbet af perioden er styrken i overarmens bicepsmuskel gået fra at kunne løfte 1 kg til 6 kg. Det kræver ca. 2 kg at løfte underarmen, så funktionelt har han flyttet sig fra ikke at kunne løfte armen til at kunne bruge den delvist – til hans store glæde og tilfredshed. (Se illustration til højre)
I Jespers tilfælde har vi ikke programmeret robotten til at lave en “dyst”. I stedet er den programmeret til at hjælpe ham med at løfte armen, sådan så robotten løfter med tre gange så stor kraft som Jesper.
Hvis Jesper løfter 500 g, løfter robotten 1,5 kg – tilsammen kan de lige akkurat løfte armen. Tricket er, at robotten matcher Jespers indsats med nogle få millisekunders forsinkelse – så hurtigt, at kroppen ikke opfatter, robotten hjælper.
Kroppen og hjernen får altså en illusion om, at den selv gør arbejdet, en illusion, der ikke er til stede, hvis den lamme arm får hjælp af den raske arm eller af en ergoterapeut.
Ved at eksperimentere med en omvendt tankegang, hvor robotter giver brugerne besvær i stedet for service, er vi altså stødt på et meget interessant og relevant felt, der samtidigt ser ud til at være ret tæt på at gøre nytte i samfundet. Både som forskningsområde og som produkt, der kan bruges til alle former for træning.