
Hvor mange gange har du ikke haft brug for en ekstra hånd til at holde døren, mens du bar på noget, eller fumlet hjælpeløst med nøglerne til hoveddøren med armene fulde af indkøbsposer?
Ville det ikke bare være praktisk, hvis du lige kunne give dig selv en ekstra hånd med?
Det er et af målene med såkaldt 'human movement augmentation', som kan oversættes med forøgelse eller udvidelse af menneskelig bevægelse (ofte kaldet human augmentation eller kropslig forstærkning).
Det er et nyt og voksende forskningsområde, der forsøger at udvide menneskets evner ud over kroppens naturlige begrænsninger.
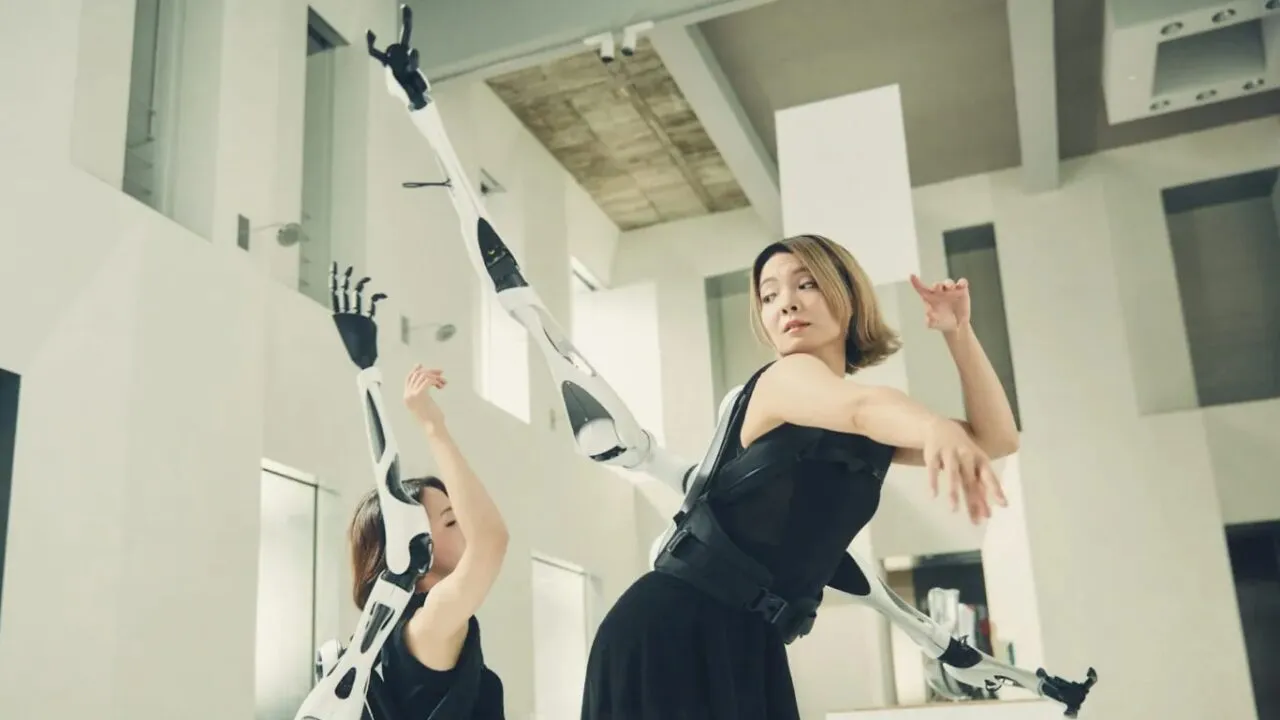
Inden for dette felt udvikler og undersøger forskere kunstige lemmer, som kan føjes til menneskekroppen.
De kaldes 'supernumerary robotic limbs' eller SRL'er.
Størstedelen af de nuværende SRL'er er på forsøgsstadiet, men i fremtiden kan robotlemmer, som bæres på kroppen, blive nyttige på en lang række områder. De kan få betydning inden for produktion, sundhedsvæsen, rumfart, musik, kunst, gaming og rehabilitering.
I modsætning til proteser øger SRL'er menneskekroppens samlede kapacitet frem for at erstatte funktionerne i et manglende lem.
Et eksempel fra Marvel-universet er Doctor Octopus, hvis mekaniske arme er en fiktiv udgave af denne type teknologi.
I den virkelige verden har forskere skabt ekstra arme, der minder lidt om Doctor Octopus (men uden de skumle hensigter) samt ekstra ben og fingre.
De ekstra lemmer ser ikke ud eller fungerer som rigtige menneskearme eller -ben.
De består af kombinationer af stive materialer, motorer og aktuatorer – mekaniske anordninger, der skaber kraft. De kan bæres som en rygsæk eller et ur.
Indtil videre bliver de typisk styret med en anden del af kroppen, oftest fødderne.
Ved hjælp af pedaler eller sko med sensorer kan brugeren styre robotlemmets bevægelser med fødderne.
Nyere forskning har også undersøgt, om musklerne omkring ørerne kan bruges til at styre robotlemmerne.
Designerne undgår som regel at bruge arme og hænder til at styre robotlemmerne. Formålet er at få størst mulig ekstra kapacitet ud af de ekstra lemmer.
Et almindeligt spørgsmål er, om robotlemmerne kan styres af hjernen. Det kan de endnu ikke, selvom forskere har undersøgt muligheden.
Når hjernen sender elektriske signaler gennem nerverne for at styre musklerne, er det kun bestemte frekvenser i signalerne, der indeholder information om, hvordan musklerne skal bevæge sig. Det betyder, at nervesystemet i princippet har ekstra kapacitet, som ikke bliver brugt til at styre vores normale bevægelser.
Forskere har forsøgt at undersøge, om denne ledige kapacitet kan udnyttes uafhængigt af egentlige muskelbevægelser og uden invasive indgreb til at styre SRL'er.
Selvom metoden ser lovende ud, har succesraten været lav. Kompleksiteten og den lange kalibrerings- og træningsperiode, som brugerne har brug for, gør den formentlig uegnet.
To arme godt, fire arme bedre?
SRL'er er designet til at tilføre noget ekstra til den naturlige krop. De skal fungere sammen med vores naturlige lemmer uden at begrænse deres normale funktioner.
Målet er ikke at skabe selvstændige enheder, der kan udføre en opgave i stedet for en persons egen krop. Det handler snarere om at give mennesker ekstra redskaber, som de selv kan styre og bruge.
For eksempel kan du en dag have en rygsæk på med to robotarme monteret og bruge dem til at holde en loftsplade på plads, mens du skruer den fast i loftet.
Eller du kunne have et bælte med to ekstra ben, der gør, at du stå stabilt i en unaturlig stilling, så du har hænderne fri til at reparere noget. Eller du kunne have en sjette finger, som gjorde det muligt at åbne en flaske med én hånd.
Eksemplerne lyder måske som science fiction, men de er alle blevet realiseret og afprøvet i laboratoriet.
Man er også begyndt at undersøge mulighederne for at bruge teknologien i industrien. I fremtiden kan en kirurg for eksempel betjene fire kirurgiske instrumenter på samme tid.
Eller en redningsarbejder kan løfte murbrokker og samtidig trække et jordskælvsoffer fri uden at skulle vente på hjælp.
Men indtil videre er denne slags anvendelser kun på idéstadiet. Forskningsområdet er fortsat i høj grad eksperimentelt, og SRL'ernes ydeevne er begrænset. De eksisterende apparater er ofte tunge, klodsede og besværlige at have på, og af sikkerhedshensyn er deres hastighed som regel begrænset.
Det kræver også en stor indsats at lære at bruge dem ordentligt, især fordi de nuværende styringssystemer ofte er komplekse og ikke-intuitive.
Når det er sagt, viser studier af, hvordan mennesker reagerer på at bruge SRL'er, at de kan lære det grundlæggende i at styre en tredje arm eller en sjette finger på mindre end en time.
Feedback spiller en central rolle i denne læreproces. Vibrationsmotorer og elektroder, der afgiver en svag elektrisk strøm, kan hjælpe mennesker med at 'mærke' det robotlem, de styrer.
Det er afgørende for motorisk læring: Når vi forsøger at spille tennis eller klaver, spiller følesansen en vigtig rolle for hjernens evne til at lære den korrekte bevægelse. Det samme gælder for et robotlem.
Sensorisk feedback er også afgørende for at få hjernen til at behandle SRL'et, som om det var en del af den naturlige krop.
På trods af udfordringerne ved at lære at bruge ekstra robotlemmer viser forskning, at mennesker med tiden bliver bedre til at bruge dem, og at hjernen ser ud til at tilpasse sig og integrere de ekstra lemmer i en sådan grad, at det føles naturligt at have dem. Det tyder på, at området har et reelt potentiale i fremtiden.
Indtil da er det vigtigt at øge kendskabet til udvidelse af menneskelig bevægelse og især til SRL'er. De fleste mennesker har ingen idé om, hvad menneskelig augmentation betyder, eller at disse apparater overhovedet findes.
Men nu ved du, at de findes, så hvad ville du bruge dem til?
Denne artikel er oprindeligt publiceret hos The Conversation og er oversat af Stephanie Lammers-Clark.