
Vi mennesker har ret let ved at holde balancen. Oftest klarer vi det helt uden at tænke over det. Men hvad der er nemt for mennesker, er svært for robotter. Specielt de humanoide (menneskelignende) robotter er klodsede, og der skal ikke meget til, før de falder – hvilket tydeligt fremgik af robotkonkurrencen DARPA Robotics Challenge for nyligt.
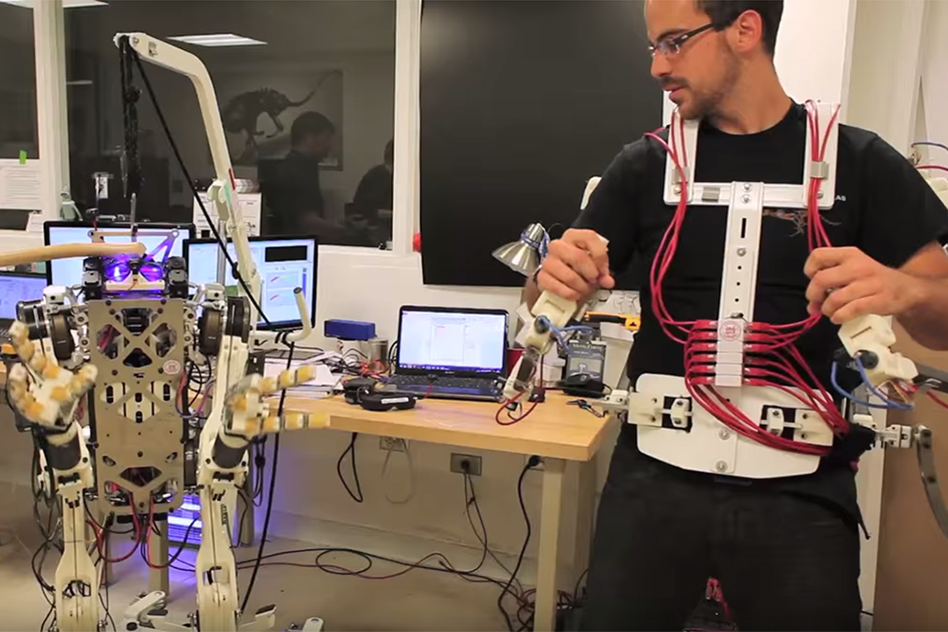
Robotterne har nemlig ikke de hurtige reflekser, som er nødvendige for at genskabe balancen, før man falder. Men det kan der måske laves om på, mener forskere fra Massachusetts Institute of Technology (MIT) i USA. De har udviklet en robot på to ben kaldet Hermes, og den får noget, der ligner menneskelige reflekser.
Robottens fører bliver udstyret med et højteknologisk stativ med et væld af sensorer og motorer samt et par briller, så han kan se, hvad robotten ser. Iført dette exoskelet kan han ikke blot styre robotten, men også få feedback fra den, fremgår det af en pressemeddelelse fra MIT.
Oplagt til redningsrobotter
Hvis robotten kommer ud af balance, føler operatøren det på sin egen krop, og han vil instinktivt sørge for at bevæge sig på en måde, så balancen lynhurtigt genoprettes. Det samme vil robotten så gøre.
»Den teknologi har helt sikkert et stort potentiale,« siger Mikkel Rath Pedersen, der er robotforsker på Aalborg Universitet.
»Det er nyt, at de bruger operatørens balanceevner til at få robotten til at holde balancen. Den form for haptisk kommunikation, hvor operatøren mærker noget, når robotten gør det, har jeg ikke hørt om før.«
Mikkel Rath Pedersen mener dog ikke, at der er tale om en rigtig robot, idet Hermes er fjernstyret og ikke kan udrette noget på egen hånd. Det er dog heller ikke nødvendigt, for målet er at udvikle en redningsrobot, og sådan en behøver ikke at være selvstyrende for at være effektiv.
Gipsplader har ikke en chance
En redningsrobot skal løse opgaver og måske redde liv i katastrofeområder, som er utilgængelige eller farlige for mennesker, for eksempel på grund af giftige gasser eller høj radioaktivitet. En robot som Hermes kan eksempelvis bruge sin vægt til at åbne en dør uden at falde forover, når døren pludselig går op.
Bare det at gå kan være en stor udfordring for en robot, men helt galt går det, når robotten skal udføre voldsomme bevægelser med vægt bag, for eksempel at hamre løs på noget eller svinge et stykke værktøj. Så vælter den meget nemt, fordi dens massemidtpunkt hurtigt forrykkes.
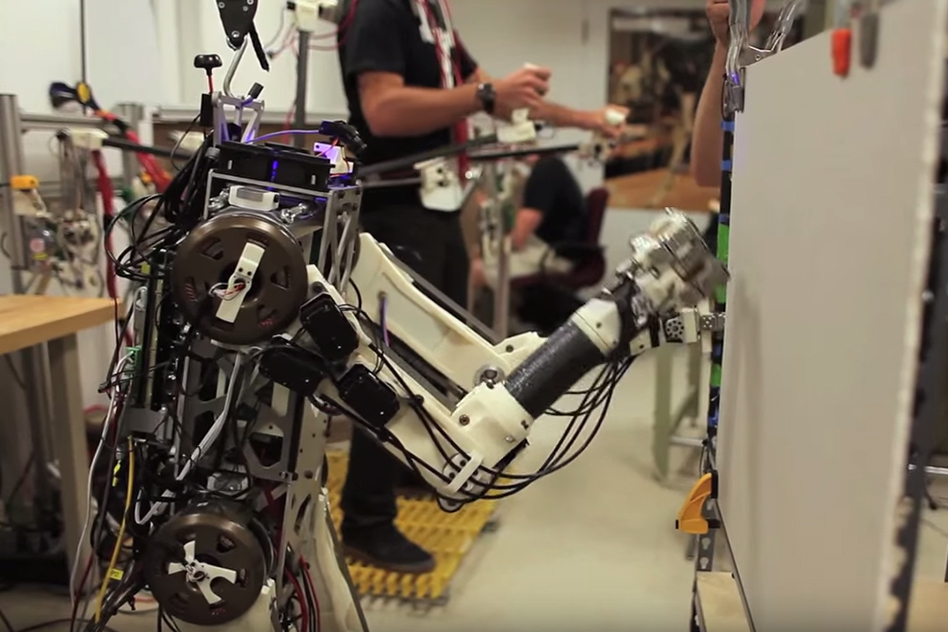
Hermes er imidlertid i stand til at banke hånden igennem en gipsplade eller blive ramt af en hammer uden at miste balancen, fordi den får feedback fra operatøren og står imod på samme måde, som et menneske ville gøre det.
Robotterne skal være lærenemme
Hermes er en dum robot, som udelukkende kan gøre de ting, som den får besked på via operatørens bevægelser. Men på længere sigt er det meningen, at robotter som Hermes skal blive mere selvstyrende og blandt andet selv finde ud af, hvordan de bedst holder balancen.
»I første omgang handler det om at udvikle en redningsrobot, der er brugbar. Men forskerne vil jo højst sandsynligt analysere alle dataene fra robotten for at finde ud af, hvordan de kan bruges til et automatisk balancesystem,« fortæller Mikkel Rath Pedersen.
»Med machine learning-algoritmer kan robotten automatisk og måske også løbende få forbedret sine evner til at holde balancen. Den kan få en form for motorsensorisk intelligens.«
Mennesker kan altså stadig lære robotterne nogle tricks, så de bedre kan udføre det hårde eller farlige arbejde, som vi hellere end gerne overlader til dem.